













Robotique|Automatisation|Published Oct 15, 2026|Updated Oct 15, 2026|5 MIN DE LECTURE
Comment choisir un changeur d’outils robotisé : 7 questions que les ingénieurs devraient poser
Pour choisir un changeur d’outils robotisé, dimensionnez-le selon la charge de moment de votre outil le plus lourd, et non selon la seule charge utile. Vérifiez ensuite qu’il transmet l’air, l’électricité et les signaux dont chaque outil A besoin, qu’il reste verrouillé en cas de perte de pression d’air, qu’il offre une répétabilité suffisante pour le procédé et qu’il convient à la bride du robot, au stockage des outils et à l’environnement.
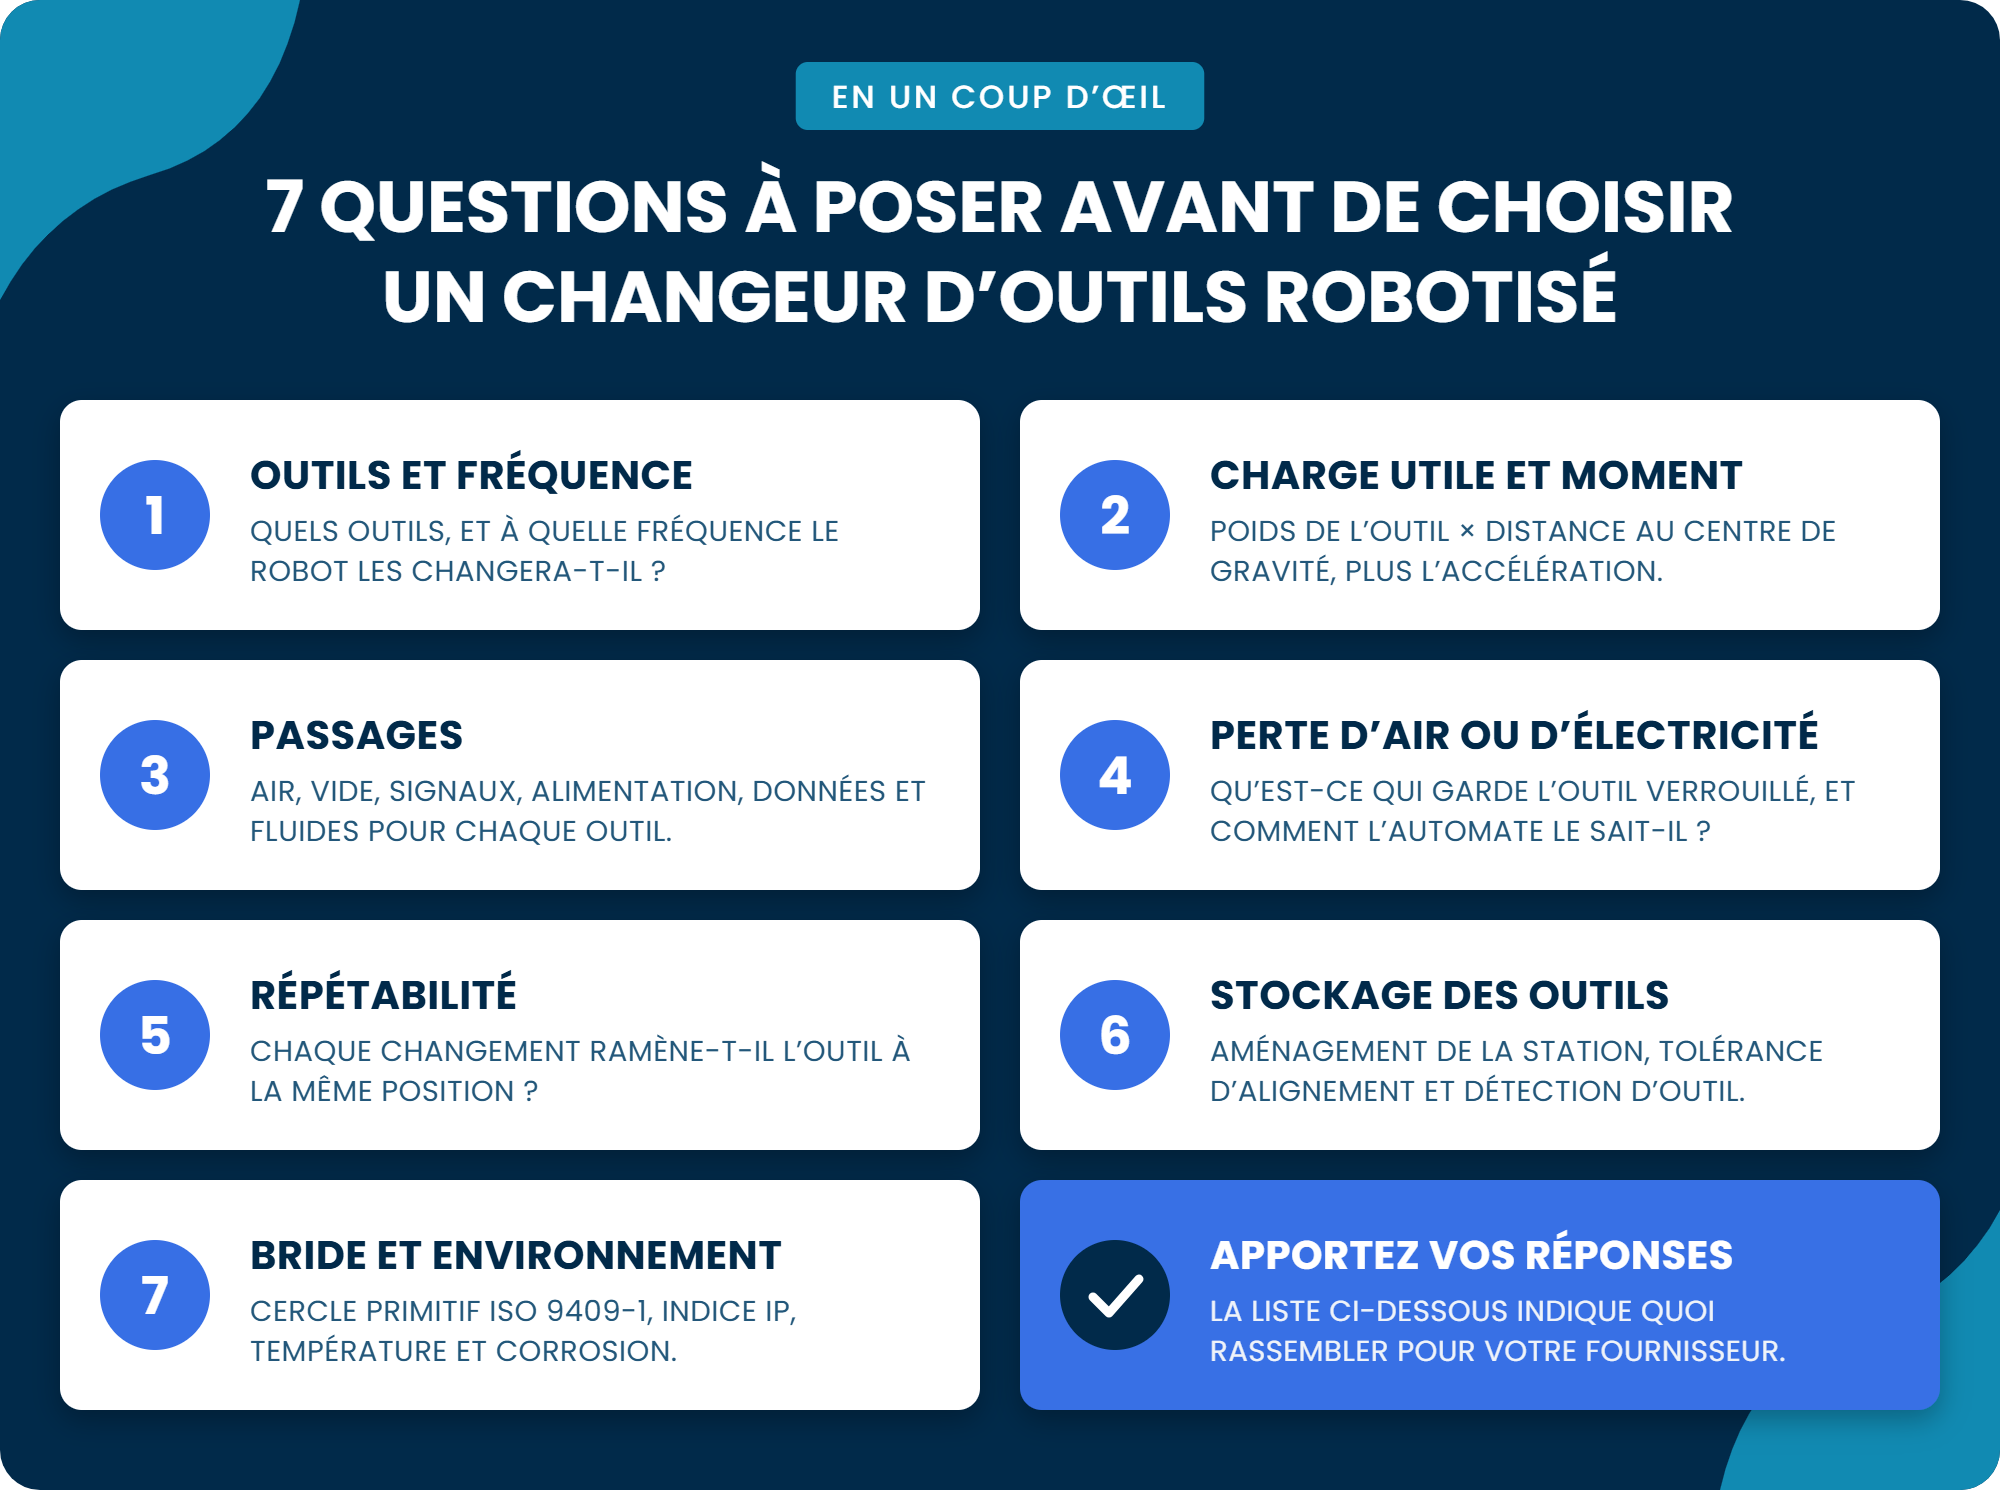
1. Quels outils le robot changera-t-il, et à quelle fréquence?
Dressez la liste de chaque outil en bout de bras que le robot transportera : préhenseurs, outillage à vide, visseuses, têtes de distribution. Incluez les outils prévus plus tard, car le changeur se dimensionne selon le pire cas.
Estimez ensuite le nombre de changements par quart de travail et comparez votre total annuel à la durée de vie nominale.
Un changeur qui change d’outil à chaque cycle accumule les cycles beaucoup plus vite qu’un changeur utilisé seulement lors des changements de production.
2. Quelle charge utile et quelle charge de moment doit-il supporter?
La charge utile d’un changeur d’outils robotisé n’est qu’un point de départ. Le chiffre qui détermine la taille est la charge de moment : le poids de l’outil multiplié par la distance entre son centre de gravité et la face d’accouplement.
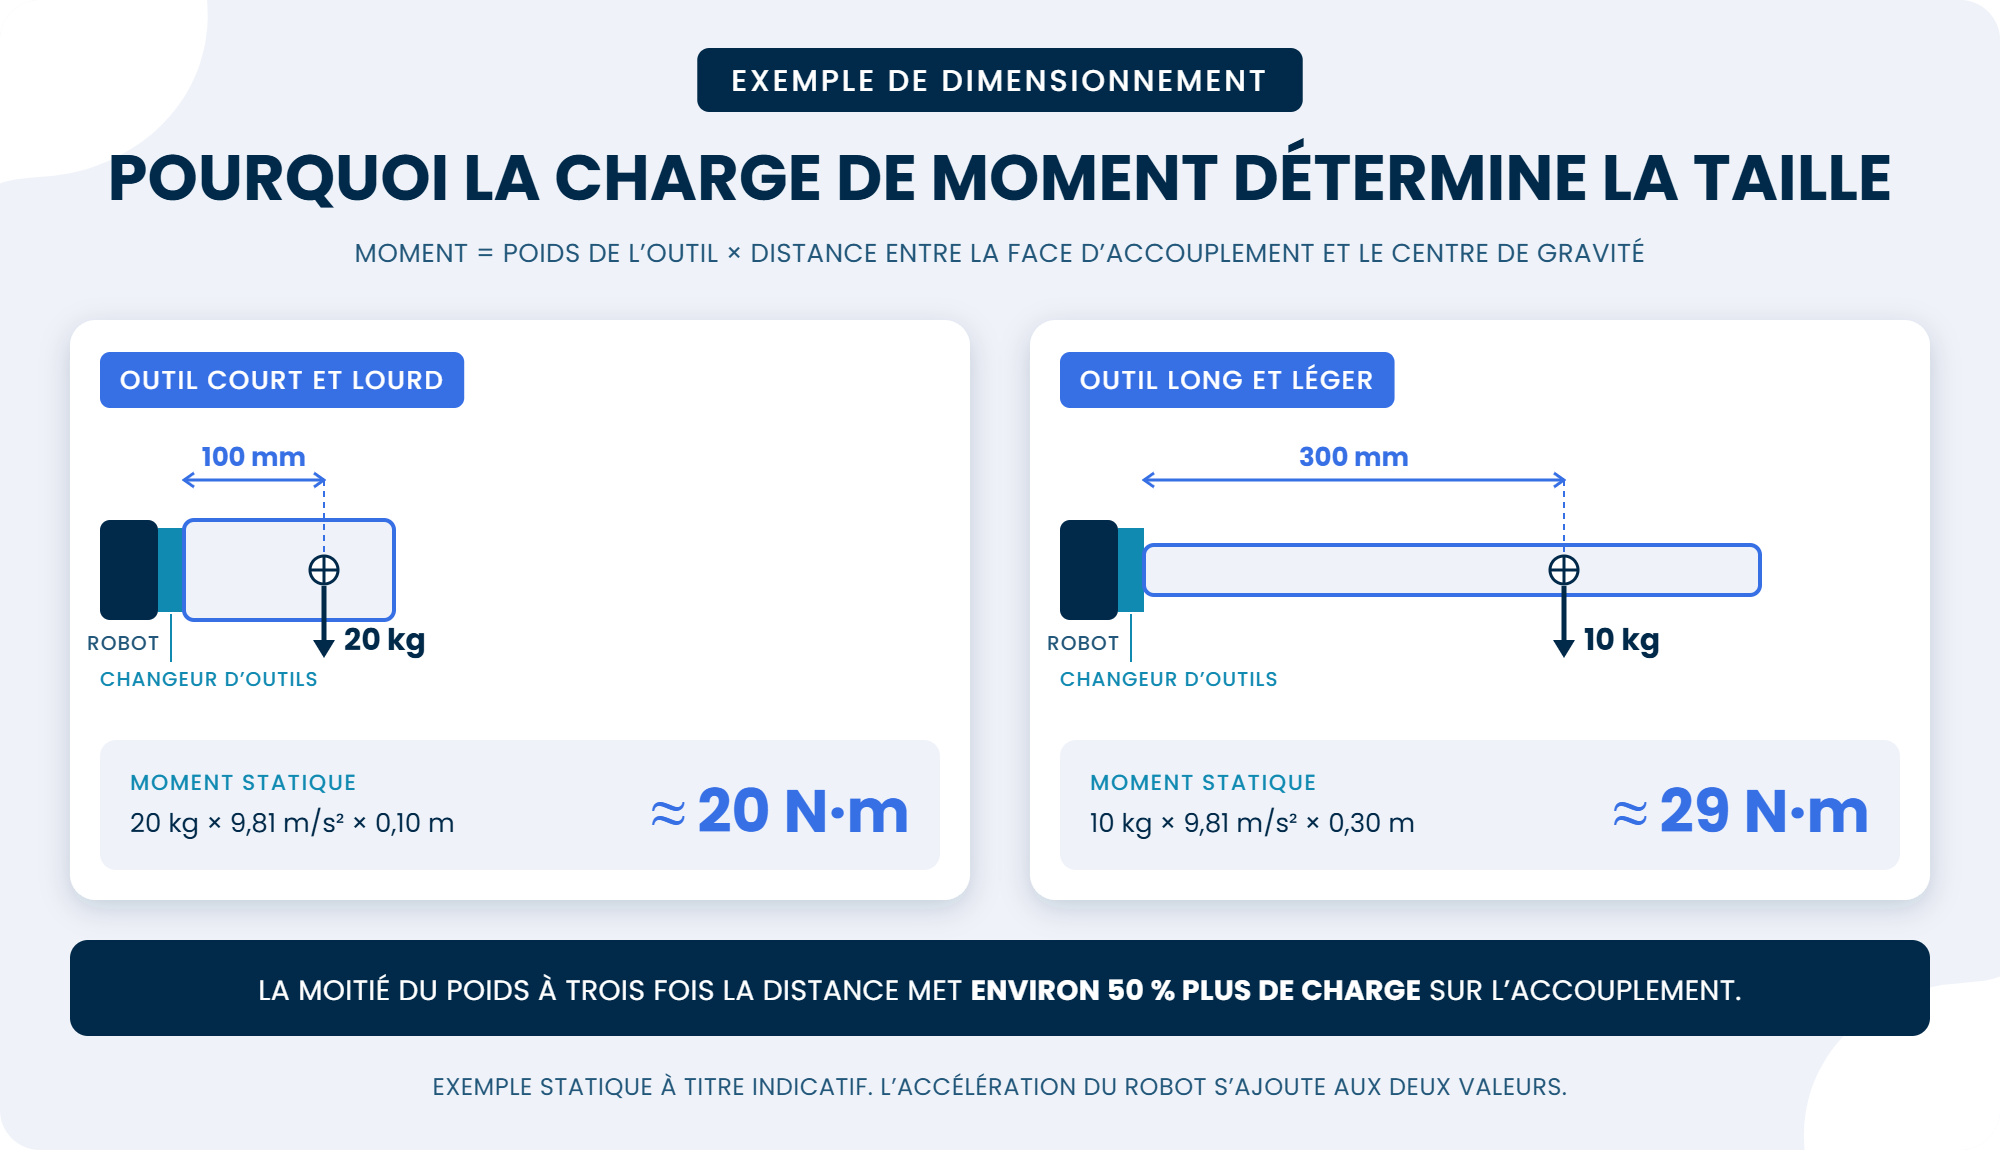
Calculez le moment de votre outil le plus lourd ou le plus long, puis vérifiez les conditions derrière toute charge utile nominale, car ces valeurs supposent une accélération et un décalage du centre de gravité précis. Pour voir la charge utile selon la taille de bride, consultez les tailles et les caractéristiques du Zimmer WPR5000.
Règle Générale
Prévoyez de deux à trois fois le moment statique pour tenir compte des mouvements du robot.
3. Quels circuits d’air, d’électricité, de signaux ou de fluides doivent passer?
Air et Vide
Air comprimé et vide, avec le débit requis par chaque outil.
Signaux de Capteurs et E/S
Présence d’outil, position du préhenseur et autres entrées et sorties.
Alimentation Électrique
Pour les préhenseurs électriques ou les outils servo.
Bus de Terrain ou Ethernet
Communication pour les outils intelligents et les modules d’E/S.
Hydraulique ou Refroidissement
Conduites de fluide pour les outils qui en ont besoin.
Capacité de Réserve
Vérifiez ce qui est intégré et ce qui exige des modules complémentaires, et prévoyez de la marge.
4. Que se passe-t-il en cas de perte de pression d’air ou d’électricité?
Plusieurs modèles sont des changeurs d’outils pneumatiques; demandez donc ce qui retient l’outil si l’air fait défaut ou si un arrêt d’urgence vide le système. Recherchez un verrouillage mécanique qui tient sans pression.
Demandez ensuite comment l’automate connaît l’état de l’accouplement.
Verrouillé
L’accouplement est fermé et retient l’outil.
Déverrouillé
L’accouplement est ouvert et prêt à relâcher ou à prendre un outil.
Outil Présent
Un outil est en place sur l’accouplement.
Avec ces trois signaux, le programme peut refuser de bouger en cas de mauvaise connexion.
Si votre appréciation du risque exige un niveau de performance, confirmez de quelles options il dépend.
5. Quelle répétabilité le procédé exige-t-il?
Chaque changement doit ramener l’outil à la même position. Comparez la répétabilité indiquée à la tolérance de votre procédé et renseignez-vous sur la rigidité, car un accouplement qui fléchit sous la charge déplace le point d’outil.
6. Comment les outils inactifs seront-ils rangés et repris?
Les outils non utilisés reposent dans une station de stockage, aussi appelée support d’outils. Vérifiez la trajectoire d’approche, le désalignement que la station tolère lors de la prise et la présence de capteurs qui confirment qu’un outil est en place.
7. Convient-il à la bride du robot et à l’environnement?
Plusieurs brides de robots industriels suivent la norme ISO 9409-1, qui définit le motif de boulonnage selon le diamètre du cercle primitif. Un changeur ayant le même cercle primitif se monte directement; sinon, il faut une plaque d’adaptation, qui ajoute de la hauteur et du poids. Assurez-vous ensuite que l’indice IP et la plage de température conviennent à la cellule.
Où se situe le Zimmer WPR5000
Le Zimmer WPR5000 est un changeur d’effecteurs pneumatique pour robots. Il peut convenir aux cellules qui exigent un outil retenu en cas de perte d’air, un positionnement répétable et une bride au format ISO. Découvrez le changeur d’outils Zimmer WPR5000, puis cliquez sur Obtenir une soumission pour demander les fiches techniques et les prix.
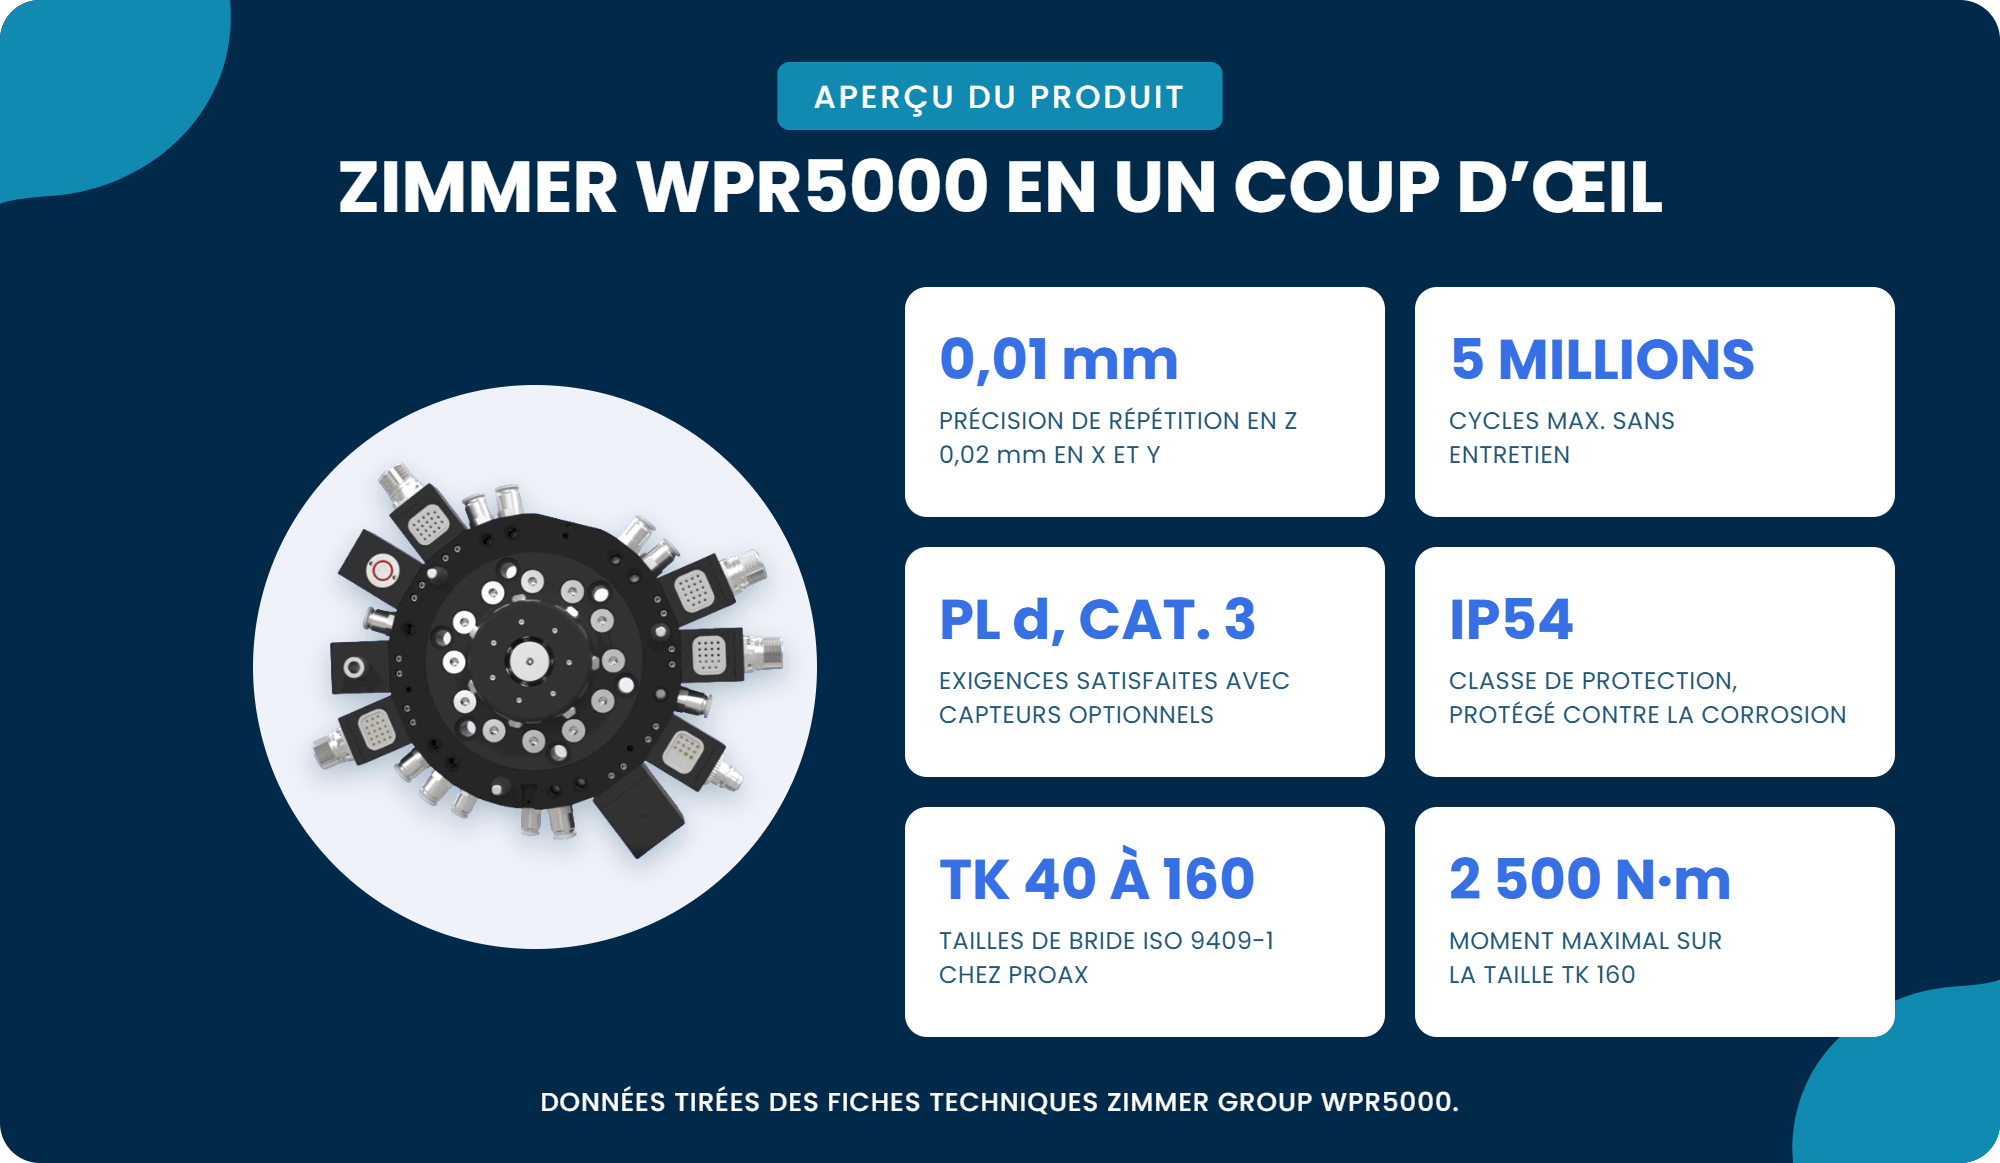
Charge de Moment
Sa conception plate réduit le couple sur la bride. Moments maximaux de 100 n·m (TK 40) à 2 500 n·m (TK 160).
Passages
De quatre à dix passages d’air intégrés, plus des éléments d’énergie optionnels pour les signaux, l’électricité et l’hydraulique.
Perte d’Air
Un piston autobloquant à ressort retient l’outil en cas de perte d’air.
Niveau de Sécurité
Satisfait aux exigences du niveau de performance d, catégorie 3, avec capteurs optionnels.
Répétabilité
0,01 Mm en Z, 0,02 mm en X et Y.
Bride et Environnement
Montage EN ISO 9409-1, TK 40 à TK 160. IP54, protégé contre la corrosion.
Source : fiches techniques Zimmer Group WPR5000 (en anglais).
Liste de vérification : ce qu’il faut rassembler avant de contacter un fournisseur
Le Choix d’Un Changeur d’Outils Robotisé Va plus Vite avec ces Renseignements :
Prêt à Dimensionner Votre Changeur d’Outils ?
Apportez votre liste de vérification à Proax pour obtenir le soutien de nos ingénieurs.